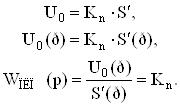
|
|
|
Курсовая работа: Разработка и исследование динамических характеристик САУ мехатронными модулямиКурсовая работа: Разработка и исследование динамических характеристик САУ мехатронными модулямиСОДЕРЖАНИЕВВЕДЕНИЕ 1 КОНСТРУКТИВНАЯ СХЕМА ЗАДАННОЙ САУ С ИСХОДНЫМИ ДАННЫМИ 2 ФУНКЦИОНАЛЬНАЯ СХЕМА САУ 3 РАЗРАБОТКА СТРУКТУРНОЙ СХЕМЫ САУ 3.1 СТРУКТУРНАЯ СХЕМА САУ 3.2 ВЫВОД ТИПОВЫХ ПЕРЕДАТОЧНЫХ ФУНКЦИЙ ЗВЕНЬЕВ СИСТЕМЫ 3.3 ПРЕОБРАЗОВАНИЕ СТРУКТУРНОЙ СХЕМЫ 4 АНАЛИЗ УСТОЙЧИВОСТИ, КАЧЕСТВА И ТОЧНОСТИ САУ 5 СИНТЕЗ КОРРЕКТИРУЮЩЕГО УСТРОЙСТВА 6 АНАЛИЗ СИНТЕЗИРОВАННОЙ САУ ПО УСТОЙЧИВОСТИ, КАЧЕСТВУ И ТОЧНОСТИ 7 СИНТЕЗ АНАЛОГОВОЙ СХЕМЫ И РАСЧЕТ ПАРАМЕТРОВ КОРРЕКТИРУЮЩЕГО УСТРОЙСТВА 9 ИСПОЛЬЗУЕМАЯ ЛИТЕРАТУРА ВВЕДЕНИЕ Совершенствование технологии и повышение производительности труда относится к важнейшим задачам технологического процесса. Эффективное решение этих задач возможно при внедрении систем автоматического управления и регулирования как отдельными объектами и процессами, так и производством в целом. Поэтому изучение основ автоматического регулирования и управления предусматривается в настоящее время при подготовке студентов практически всех инженерных специальностей. В изучении курса нам были представлены автоматические системы, которые в течение достаточно длительного времени нужным образом изменяют (или поддерживают неизменными) какие-либо физические величины (координаты движущегося объекта, скорость движения, электрическое напряжение, частоту, температуру, давление и пр.) в том или ином управляемом процессе. Характерным для не замкнутой системы является то, что процесс работы системы не зависит непосредственно от результата ее воздействия на управляемый объект. Естественным дальнейшим усовершенствованием АС является замыкание ее входа (контрольные приборы) с входом (источник воздействия) таким образом, чтобы контрольные приборы, измерив, некоторые величины, характеризующие определенный процесс в управляемом объекте, сами служили бы одновременно и источником воздействия на систему, причем величина этого воздействия на управляемый объект от требуемых значений. Таким образом, возникает замкнутая система. В замкнутой АС имеется полная взаимозависимость работы всех звеньев друг от друга, изменение внутренних параметров системы и внешних возмущений сказывается значительно меньше на регулируемом объекте, чем в разомкнутой АС. Принципиальная особенность: автоматически сравнивается действительное значение регулируемого параметра с заданным. Разность этих значений приводит в действие данную систему так, чтобы в процессе ее работы рассогласование автоматически сводилось к нулю или к достаточно малой величине. Современная сложная автоматическая система должна выполнять две задачи: 1. Обеспечить требуемой точностью изменение выходной величины системы в соответствии с поступающей извне входной величиной, играющей роль программы. При этом необходимо преодолеть инерцию объекта управления и других элементов системы, а также компенсировать искажение, возникающее вследствие неточного знания характеристик отдельных элементов и нестабильности их параметров. Иногда это называется управлением в узком смысле или слежением. 2. При заданном значении входной величины система должна, по возможности, нейтрализовать действие внешних возмущений, стремящихся отклонить выходную величину системы от предписываемого ей в данный момент значения. В этом смысле говорят о задаче регулирования или стабилизации. В этой курсовой работе наглядно прослеживается решение этих двух задач на примере системы автоматического управления (САУ) стабилизации, либо изменения силы резания. В данной работе проанализирована САУ стабилизации силы резания и синтезирована новая система с заданными показателями качества [5, 4 стр.]. 1 КОНСТРУКТИВНАЯ СХЕМА ЗАДАННОЙ САУ С ИСХОДНЫМИ ДАННЫМИ САУ предназначена для стабилизации, либо изменения силы резания при фрезеровании за счет управления приводом подач.
Фрезерный станок с ЧПУ предназначен для обработки различных сложных поверхностей деталей машин. Деталь 1 устанавливается на столе 2 которому сообщаются движения подачи в двух взаимно перпендикулярных направлениях для формирования фрезой 3 требуемой формы паза (см. вид А). На рисунке показан только один привод стола 2. Он состоит из приводного двигателя 4 постоянного тока с тахогенератором 5, редуктора б и винта 7. Кроме того, в систему автоматического управления входят также преобразователь перемещения 8, сравнивающие устройства 9 и 10, усилитель 11 и тиристорный преобразователь 12. САУ работает следующим образом. Сигнал, вырабатываемый системой ЧПУ, через цифро-аналоговый преобразователь (на схеме не показан) в виде напряжения U3 поступает на вход сравнивающего устройства 9. На другой вход сравнивающего устройства 9 поступает сигнал U0 преобразователя перемещения 8. Напряжение U1 ошибки через усилитель 11 поступает на вход сравнивающего устройства 10. На другой вход устройства 10 поступает напряжение, вырабатываемое тахогенератором 5. Таким образом, напряжение на входе тиристорного преобразователя 12 определяет скорость вращения двигателя 4, а, следовательно, и величину подачи стола 2. Система автоматического управления приводом подачи сообщает столу 2 и детали 1 движение по одной из управляемых координат в соответствии с напряжением U3 задания. Аналогичным образом работает привод подачи по другой координате. В результате сложного движения детали 1 фрезой 3 формируется требуемый контур. В качестве объекта управления в САУ приводом входят процесс резания и замкнутая технологическая система станка [5, 12 стр.]. В соответствии с заданием в качестве исходных данных примем значения из таблицы 1. Таблица 1 – Исходные данные
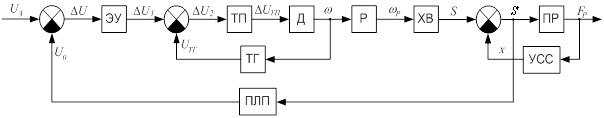
2 ФУНКЦИОНАЛЬНАЯ СХЕМА САУ Схема системы автоматического управления подачей при копировании приведена на рисунке 2. В систему автоматического управления необходимо ввести элементы:
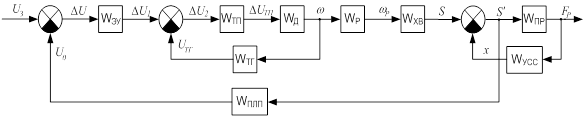
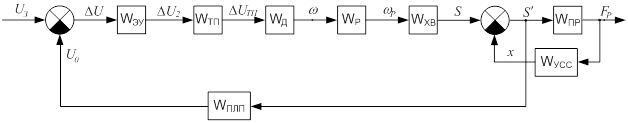
Рисунок 2 – Функциональная схема САУ где: ЭУ – усилитель, Д – двигатель, Р – механический редуктор, ТП – тиристорный преобразователь, ПЛП – преобразователь линейных перемещений, ХВ – ходовой винт, ПР – процесс резания, УСС – упругая система станка, ТГ - тахогенератор. Преобразователь линейного перемещения в цепи питания двигателя, вырабатывает сигнал пропорциональный силе резания. В результате этот сигнал поступает на вход сравнивающего устройства и сравнивается с входным заданным сигналом. В результате на вход электронного усилителя поступает сигнал ошибки, который вызывает изменение напряжения питания двигателя постоянного тока, а, следовательно, и скорость подачи стола. 3 РАЗРАБОТКА СТРУКТУРНОЙ СХЕМЫ САУ 3.1 СТРУКТУРНАЯ СХЕМА САУРазработка структурной схемы САУ осуществляется на основе функциональной схемы системы (рисунок 2). В структурной схеме в отличие от функциональной должны быть определены все передаточные функции.
Рисунок 3.1 – Структурная схема САУ 3.2 ВЫВОД ТИПОВЫХ ПЕРЕДАТОЧНЫХ ФУНКЦИЙ ЗВЕНЬЕВ СИСТЕМЫЭлектронный усилитель
где: ТЭУ – постоянная времени электронного усилителя, с; ΔU1 – выходное напряжение, В; ΔU – входное напряжение, В; КЭУ – коэффициент усиления. Передаточная функция усилителя (апериодическое звено I порядка)
Согласно исходным данным (таблица 1) получим:
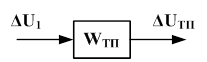
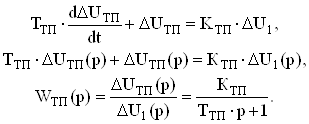
Тиристорный преобразователь
где: ТЭУ – постоянная времени электронного усилителя, с; ΔUТП – выходное напряжение, В; ΔU1 – входное напряжение, В; КЭУ – коэффициент усиления. Передаточная функция усилителя (апериодическое звено I порядка)
Согласно исходным данным (таблица 1) получим:
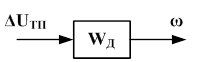
Двигатель (ДПТ)
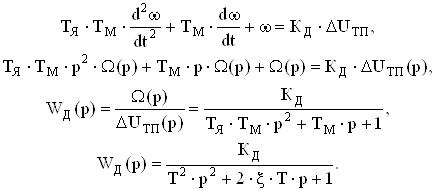
где ТЯ – электромагнитная постоянная времени якоря, с; ТМ – электромеханическая постоянная двигателя, с; ω – угловая скорость, с-1; KД – коэффициент передачи электродвигателя, 1/сВ; ΔUТП – напряжение якоря, В. Передаточная функция электродвигателя постоянного тока (колебательное звено)
Согласно исходным данным (таблица 1) получим:
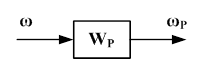
Редуктор
где Кр – коэффициент передачи; ω – входная угловая скорость, рад/с; ωР – выходная угловая скорость, рад/с;
Согласно исходным данным (таблица 1) получим:
Ходовой винт
где t – шаг винта, мм; ωР – входная угловая скорость, рад/с; S – выходное линейное перемещение, мм.
Согласно исходным данным (таблица 1) получим:
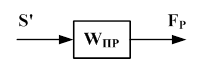
Процесс резания
Передаточная функция процесса резания (апериодическое звено I порядка):
где Кр – коэффициент резания Тр – постоянная времени стружкообразования, с. Сила резания при равномерном фрезеровании цилиндрической фрезой:
При полном фрезеровании торцовой фрезой:
t – глубина резания, мм; S – подача, мм/об; V – скорость резания, мм/сек. Z – число зубьев Подставляя значения получим:
Согласно исходным данным (таблица 1) получим:
Эквивалентная упругая система станка
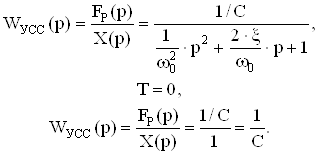
где ω0 – собственная частота колебаний, с-1; ξ – коэффициент затухания колебаний; х – деформация упругой системы станка, мм; С – жесткость упругой системы станка, Н/мм; FР – входной силовой параметр, Н. Передаточная функция эквивалентной упругой системы станка (колебательное звено):
Согласно исходным данным (таблица 1) получим:
Тахогенератор Т.к. значение КТГ равно нулю, то передаточная функция тахогенератора будет равна нулю, таким образом можно убрать блок ТГ и обратную связь, в которой он находится.
Преобразователь линейного перемещения
где U – выходное напряжение преобразователя, В; Кn – коэффициент передачи, В·А; S' – входное перемещение, мм.
Согласно исходным данным (таблица 1) получим: | |||||||||||||||||||||||||||||||||||||||||||||||||||||||||

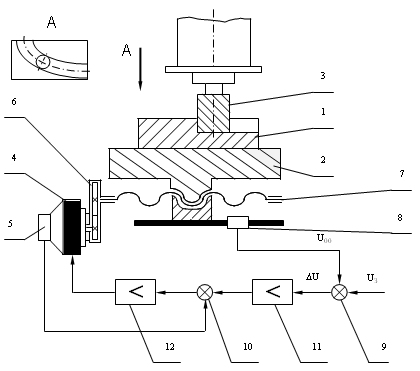
 Рисунок 1 – Конструктивная схема САУ

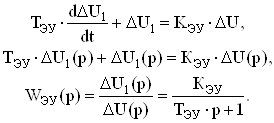
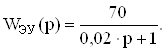

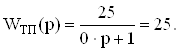
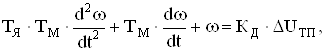
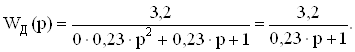

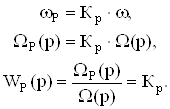

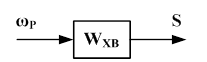

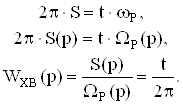
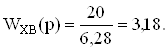
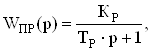


 ;
 ,
 где: СР – постоянный коэффициент, зависящий от свойств
обрабатываемого материала;
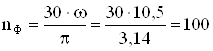 ;
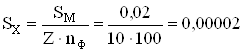 ;
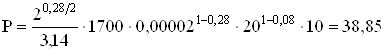 ;


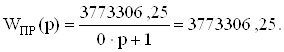
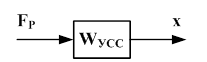
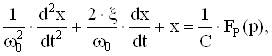
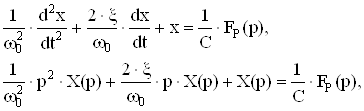

 Рисунок
3.2 – Структурная схема САУ